

-
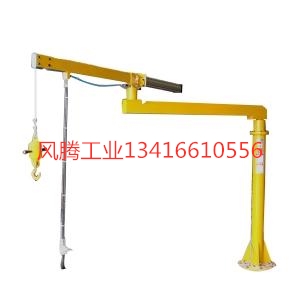
悬臂吊助力机械手的工作原理
悬臂吊助力机械手的工作原理,核心是**用气动系统实时“抵消”工件重力,让重物在操作者手中处于失重悬浮状态**。它和固定式助力臂的原理相通,但在结构上多了“悬臂”这个基础支撑。
核心原理:气动重力平衡넶0 2026-10-15 -
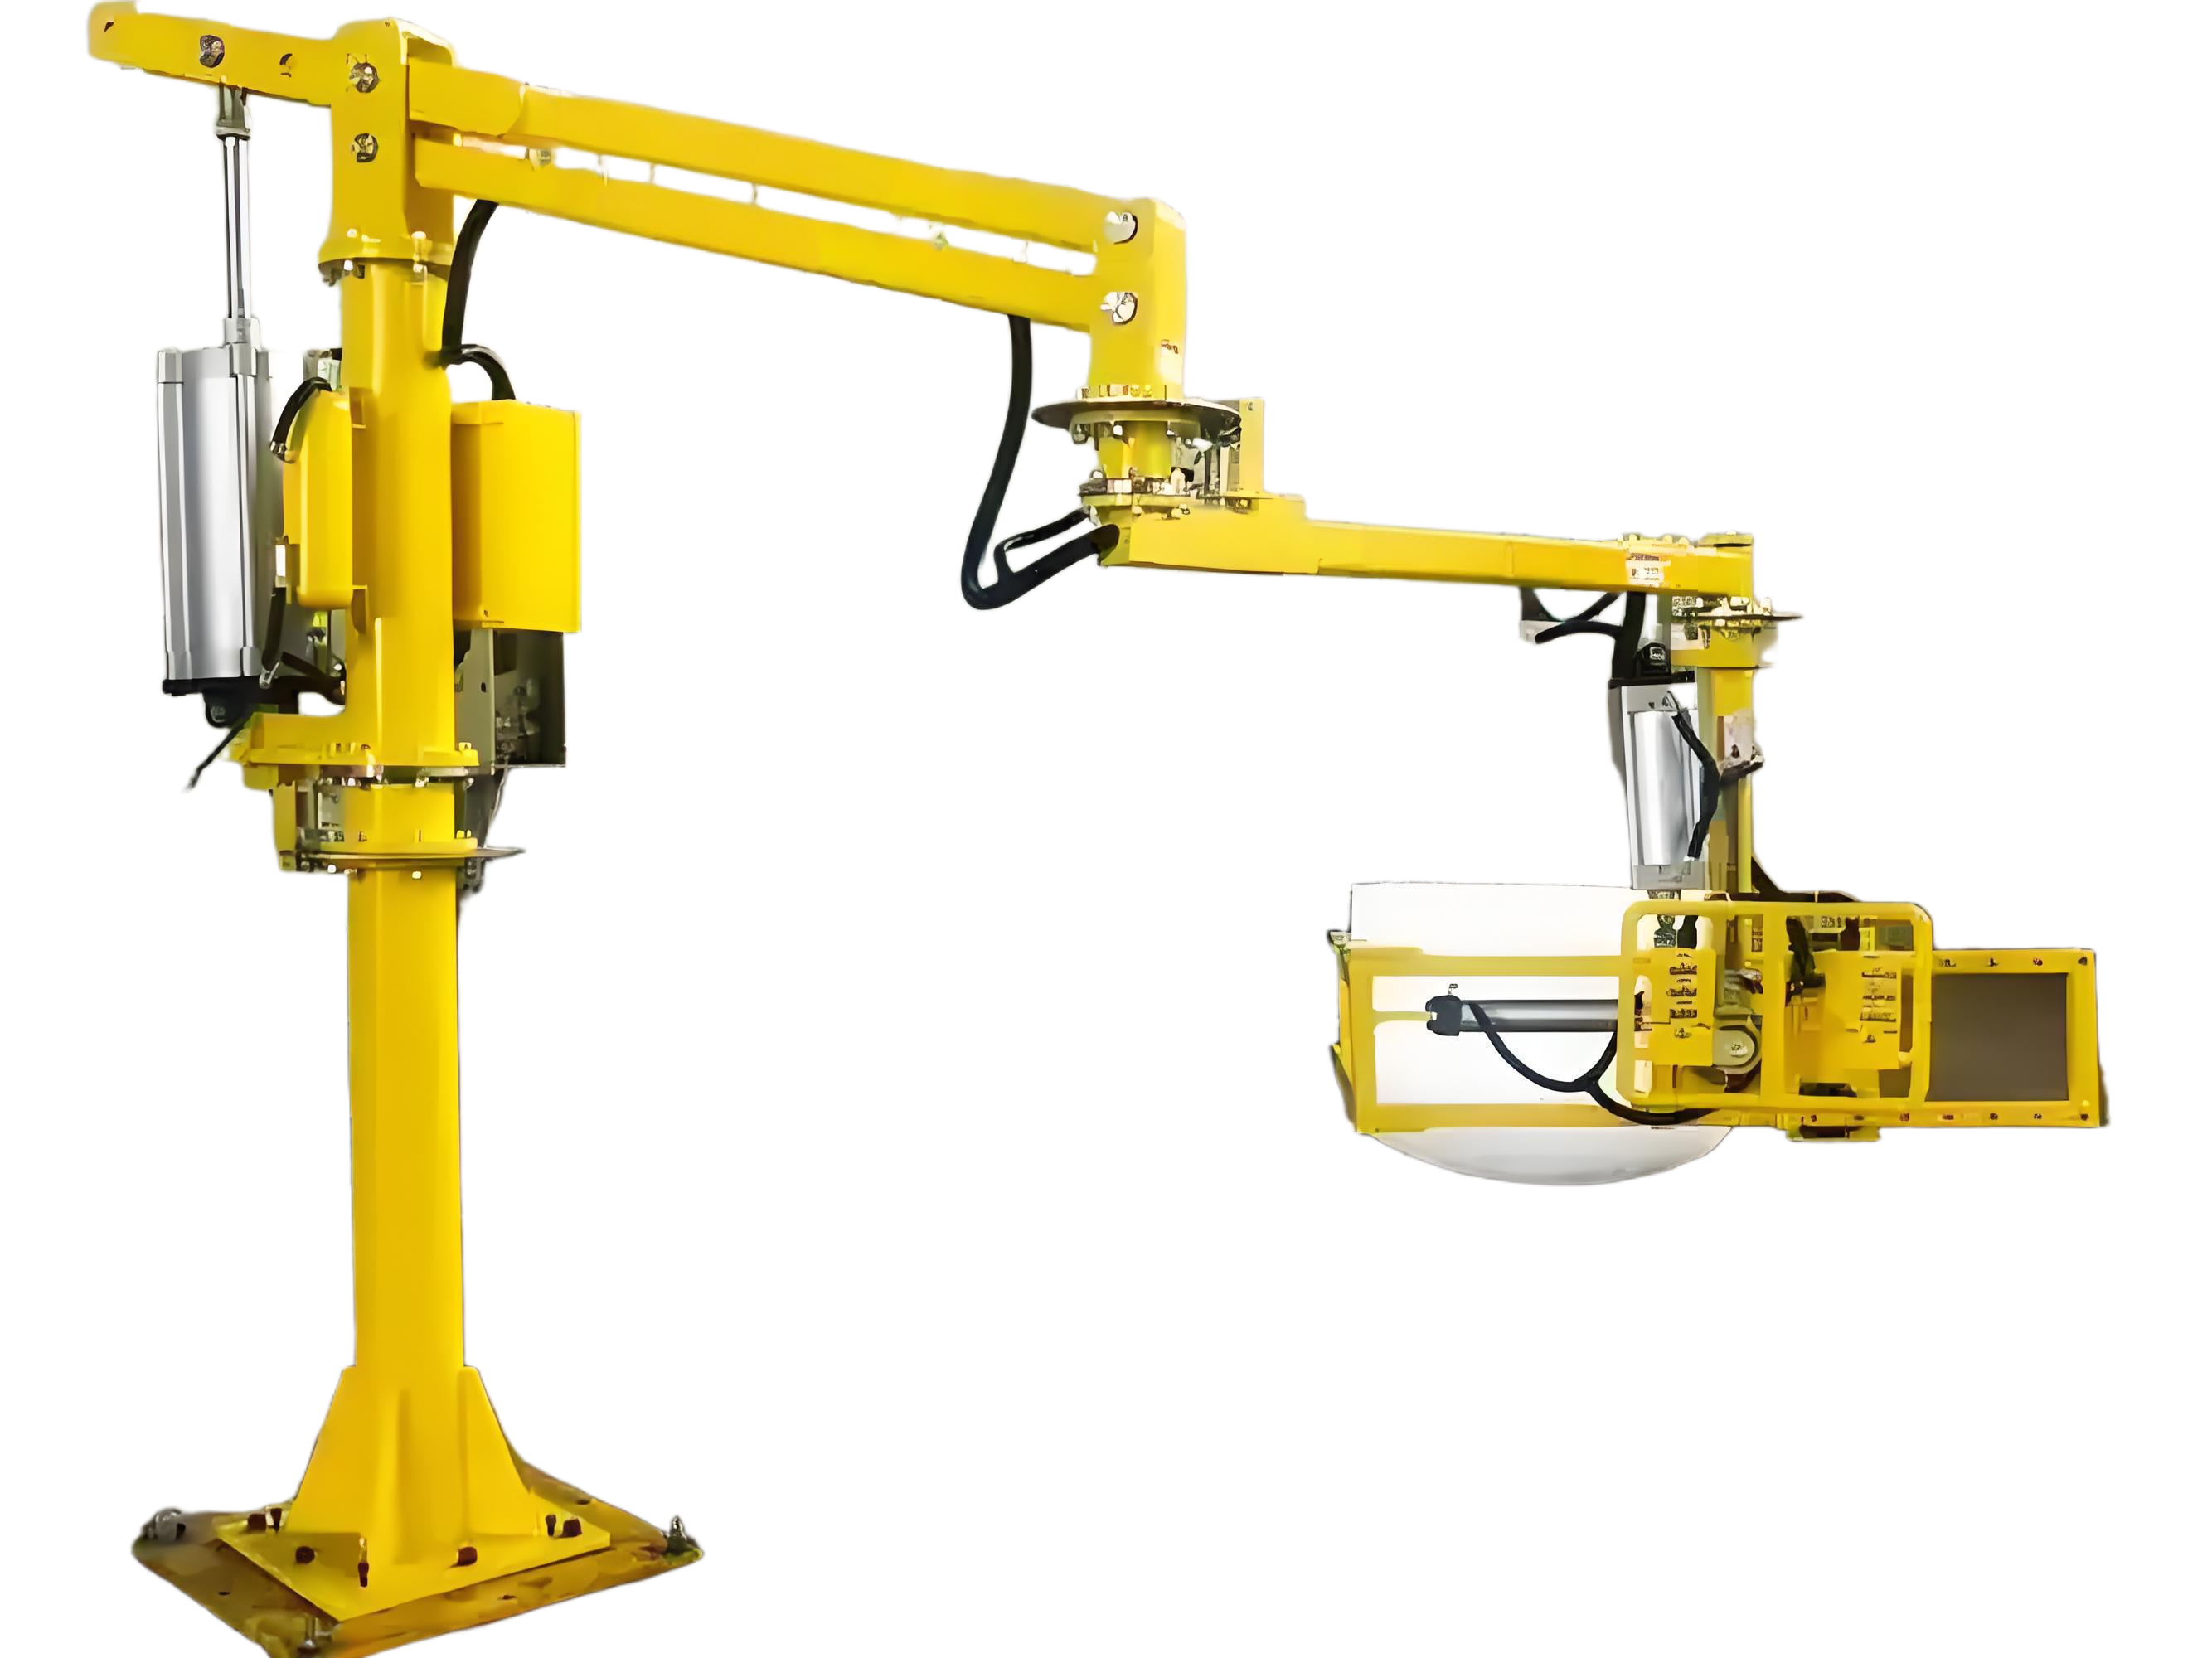
硬臂气动助力机械手结构设计是怎么样
硬臂式气动助力机械手的结构设计,核心是**用刚性四连杆机构承载扭矩,用气动平衡系统抵消重量**。它的结构可以拆解为四个层级:
基座与立柱:整机的“根”넶4 2026-10-14 -

助力机械臂气动原理图
助力机械臂的气动原理图,核心是一套**基于“恒压调节”的闭环气路**:它让气缸内的压力始终与你搬运的工件重力保持动态平衡,
气源处理(第一站)**:压缩空气首先经过**气动三联件**(过滤器、减压阀、油雾器),负责过滤杂质、稳定气压并润滑下游元件,确保气路清洁稳定。从而实现“悬浮”感。整套系统通常由**气源处理、空载/负载平衡支路、逻辑选择、安全保护**四大部分组成。
气动原理图核心构成넶5 2026-10-13 -

助力机械手的重要组成是什么
助力机械手的组成可以拆解为**三大核心系统**:负责“出力”的平衡系统、负责“抓取”的执行系统,以及负责“连接与安全”的支撑系统。
平衡气缸:系统的“肌肉”,通过输出与工件重力相等的推力或拉力,实现悬浮。
气动逻辑控制回路:系统的“大脑”,自动感知负载重量变化,并实时调节气缸气压,维持动态平衡。
储气罐(选配):安全冗余装置,在突然断气时提供缓冲,确保工件能安全完成当前循环或锁止不下坠。
平衡系统:让工件“失重”的核心넶5 2026-10-12


